”かしこく”動く
パワフルな農業機械の開発

本研究室では、北海道十勝地方の大規模畑作を対象に、100馬力以上の大型トラクタと、その前後に装着する作業機の自動化システムを中心に研究開発しています。また、ブームスプレーヤ、農業用ドローン、小型ロボットなどを活用した、精密で効率的な圃場管理システムの開発にも取り組んでいます。

研究室の活動

◾院生の活躍

2026/Sep. 北海道ITクリエータ発掘・育成事業(新雪プログラム)に大学院博士前期課程2年の図師弘人さんが採択されました。

◾研究費

2025/Apr. はじめて科研費基盤Cに採択されました。ありがとうございます。大切に利用させていただきます。

◾卒業

2025/Mar. 5名が卒業し、1名が修了しました。おめでとうございます。学生の皆さんのおかげで、今年度も研究を続けることができました。

◾院生が優秀賞

2025/Feb. 第35回ヤンマー学生懸賞論文・作文入選発表会において、大学院博士前期課程1年の小針優花さんが優秀賞を受賞しました。

◾論文掲載

2024/Sep. 農業食料工学会誌に、無人プラウ作業に関する論文が掲載されました。

研究テーマ

管理作業を対象とした自動化技術の開発
Mobirise Website Builder
◾無人防除システム

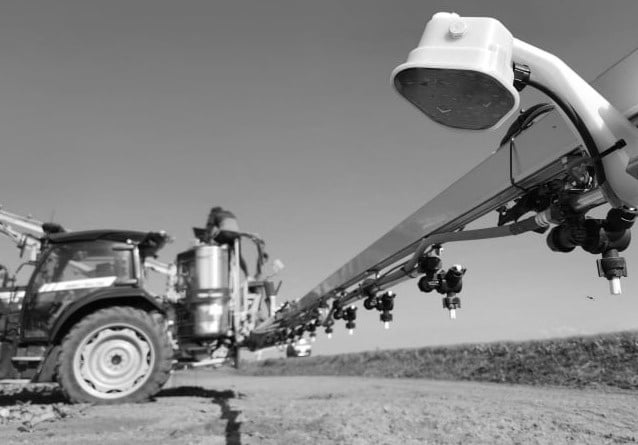
北海道の畑作で利用される大型ブームスプレーヤによる防除作業を無人化するためには、①枕地におけるブームの自動開閉、②散布高さの自動制御、③ロボットトラクタとの連携といった高度な技術要素が求められます。本研究室では、こうした無人防除システムの社会実装に向けて、日々研究開発に取り組んでいます。
Mobirise Website Builder
◾農薬ドリフトの可視化

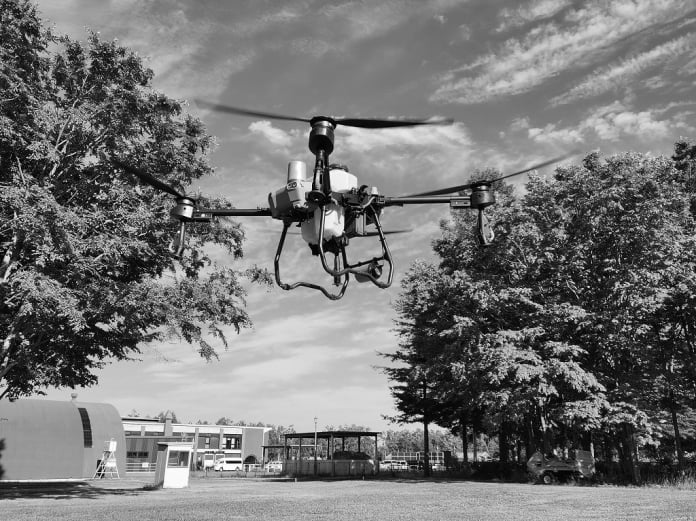
農業用ドローンやスプレーヤによる屋外での農薬散布では、地表付近の風の影響により、農薬が散布区域外へ飛散するドリフトが発生します。本研究室では、ドリフトを推定して圃場内の散布量分布を可視化し、散布後も効果を確認できる無人防除技術の確立を目指しています。
Mobirise Website Builder
◾畝間除草の自動化

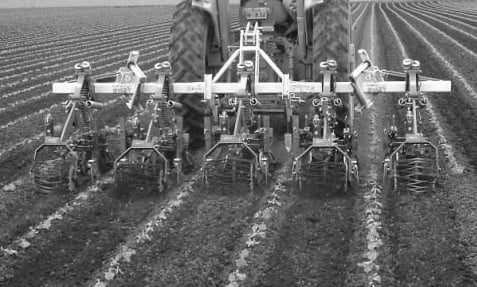
カルチベータを用いた管理作業には、高度な運転操作技術が求められます。たとえ自動操舵システムを活用していても、作業機が作物を傷つけないように常に後方を確認する必要があり、作業者には無理な体勢が強いられます。そこで本研究室では、センシング技術を活用した作物列の認識による、自動化システムの開発に取り組んでいます。

‌

No Code Website Builder