研究テーマ
管理作業を対象とした自動化技術の開発
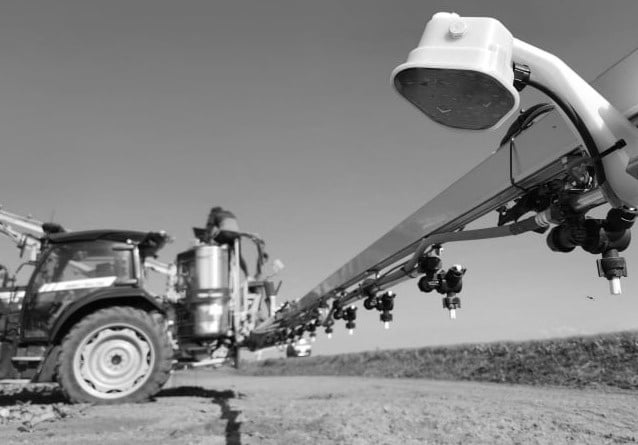
◾無人防除システム
北海道の畑作で利用される大型ブームスプレーヤによる防除作業を無人化するためには、①枕地におけるブームの自動開閉、②散布高さの自動制御、③ロボットトラクタとの連携といった高度な技術要素が求められます。本研究室では、こうした無人防除システムの社会実装に向けて、日々研究開発に取り組んでいます。
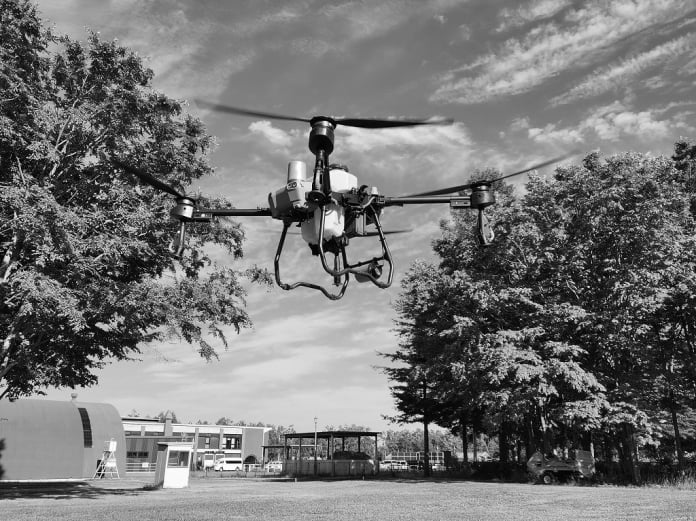
◾農薬ドリフトの可視化
農業用ドローンやスプレーヤによる屋外での農薬散布では、地表付近の風の影響により、農薬が散布区域外へ飛散するドリフトが発生します。本研究室では、ドリフトを推定して圃場内の散布量分布を可視化し、散布後も効果を確認できる無人防除技術の確立を目指しています。
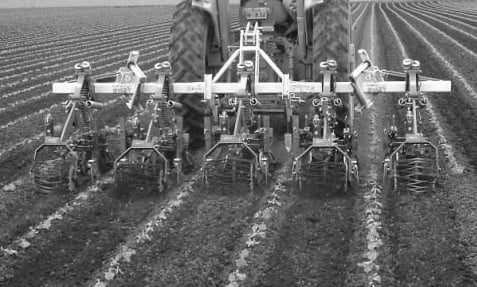
◾畝間除草の自動化
カルチベータを用いた管理作業には、高度な運転操作技術が求められます。たとえ自動操舵システムを活用していても、作業機が作物を傷つけないように常に後方を確認する必要があり、作業者には無理な体勢が強いられます。そこで本研究室では、センシング技術を活用した作物列の認識による、自動化システムの開発に取り組んでいます。
